English
 Español
 Português
 Русский
 Deutsch
 Francés
 العربية
 한국어
 Türk
 日本語

複層ガラスシーリングロボットの処理能力:養生待ち行列を考慮する
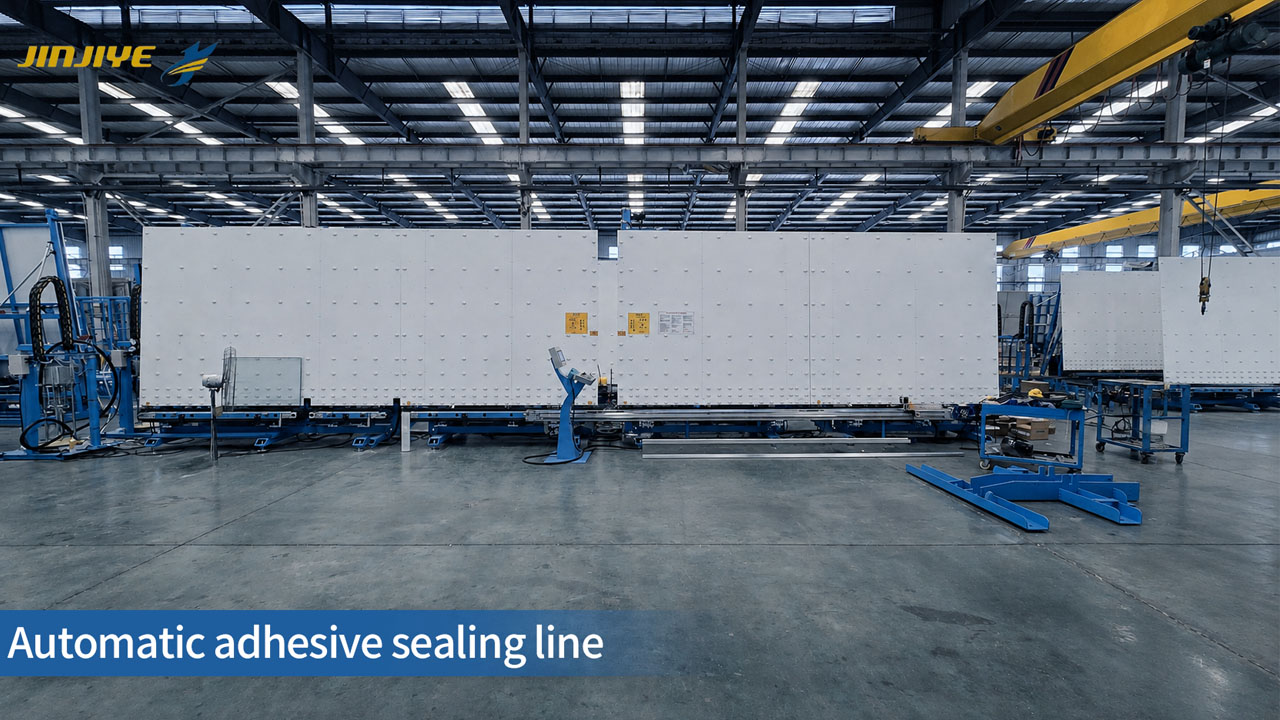
シーリングロボットの隣のスペースは、シフトが終わるずっと前に埋まってしまうことがあります。次々とユニットが到着し続ける一方で、先にシールされたガラスはまだ次の許可された移動を待っています。別のラックを持ってくれば当面の問題は解決しますが、そのラックもいっぱいになってしまいます。
これはロボットが順調に稼働しているときでも起こり得ます。シーリングは速くなりましたが、保持エリアは使えるスペースが増えていません。
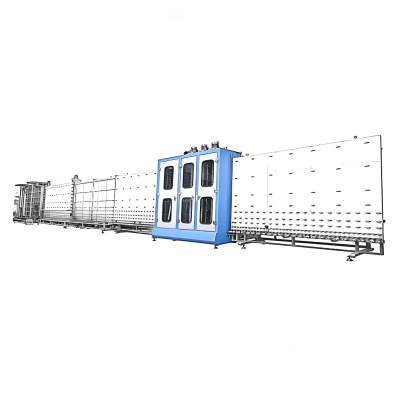
計画を立てる際は、複層ガラス生産ラインセカンダリーシーリング後に工場内に残るガラスを含めてください。硬化が必要なシーラントで作られたユニットの場合、その在庫は作業エリアの相当な部分を占めることがあります。あるバッチが待機している間に、ロボットはすでに次のバッチを送り出しているかもしれません。
最初の移動と最終的な解放は別の判断です
IGUを機械から取り外すこと、後で再び移動させること、輸送のために引き渡すことは、それぞれ別個の取り扱い段階です。アウトフィードから取り出せる準備ができているからといって、IGUが梱包や納品の準備ができているとは限りません。
該当するシーラントの指示と承認された生産手順により、各移動の条件を定義する必要があります。待機時間は、シーラント、接着面、および養生エリアの条件に適合していなければなりません。他の製品のデータシートから流用することはできません。ビードが乾燥して見えても、接合部は次の移動に必要な強度にまだ達していない可能性があります。
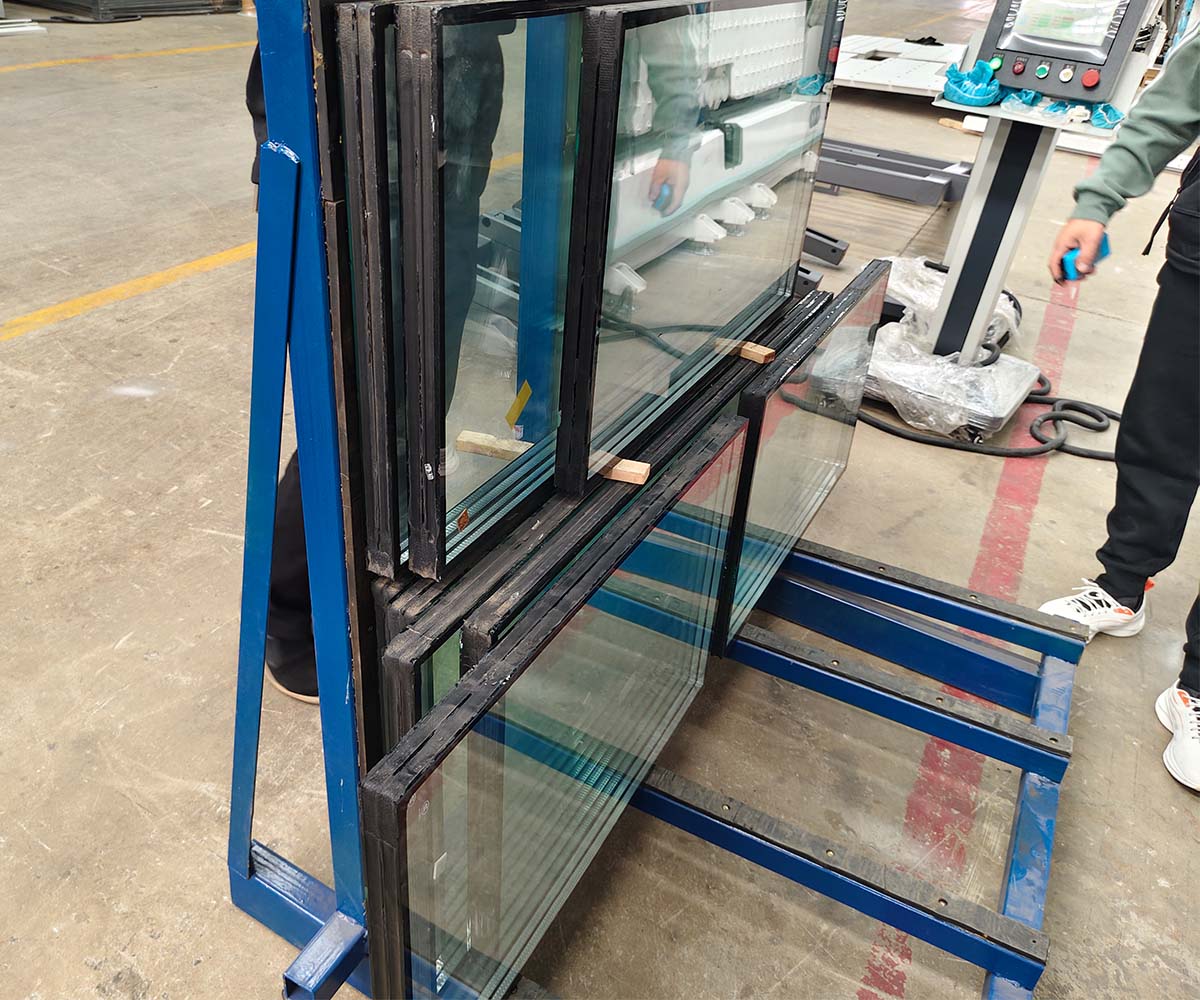
ラックと支持の配置もその検討に含まれます。この待機期間に使用するラックは、未承認の荷重を新しいシールに負担させることなく、ユニットを支持できなければなりません。その接触材料もシーラントに適合している必要があります。次の移動が許可されるまで、それらの位置は占有されたままです。
材料およびプロセス担当者と取り扱い・保管要件に合意し、それらを用いてシーリングステーションのクリア方法を策定します。
ラックを数える前に到着数を数えます
ロボットが生産しており、保管エリアがガラスを一切放出していない期間から始めます。
ここに仮説的な例を示します。シーラーは1時間に20ユニットを送り出します。次の2時間、占有されている位置はどれもクリアできません。したがって、さらに40台のIGUをどこかに置く必要があります。開始時にすでに20ユニットが待機していた場合、その期間の終わりまでにエリアは60台を収容できなければなりません。
この例における2時間は単なる観察ウィンドウです。推奨される養生時間や放出時間ではありません。
次に、実際の注文をその数に照らし合わせます。次のバッチが大型の三重ガラスであれば、その厚さと重量により利用可能なラック容量がより早く使い果たされる可能性があります。承認された支持・保管配置で求められる間隔を確保しつつ、作業リストの寸法と重量に基づいて作業します。
実際に受け入れ可能な作業位置を数えます。建物内の別の場所にあるラックは、すでに別の注文に割り当てられている場合があります。一部しか埋まっていないラックは、次の大きなユニットに対して容量が不足する可能性があります。その未使用スペースが自動的にシーラーに利用可能になるわけではありません。
同じことはリリースにも当てはまります。生産記録で「準備完了」と記された項目は、許可された取り扱いプロセスを通じてユニットが取り除かれるまで、位置を解放したことにはなりません。回収が決まった時刻にしか行われない場合、その時まで保持エリアがガラスを保管しなければなりません。
通常のシフト中のいくつかのスナップショットが役立ちます。開始時の在庫、受け入れた新しいユニット、取り除かれたユニット、そしてまだ利用可能なスペースです。注文間の混雑する重なりも含めてください。朝一番には余裕があるように見えるエリアも、最後のバッチがシールされるずっと前に満杯になっているかもしれません。
保持エリアをロボットと同じ図面に配置してください
荷降ろし動作を に描いてくださいIGU生産ラインのレイアウト: 搬出部から待機位置までの経路、次に満載ラックが出て空ラックが入る経路。その入れ替えに十分な作業スペースを確保してください。荷降ろしにオペレーターが必要とするスペースを別の保管場所として数えることはできません。
通路に駐車したラックは、当面の荷降ろしを可能にする一方で、後で別の移動を生じさせる可能性があります。その追加の取り扱いには人員と時間が必要です。同じ人が別のワークステーションからガラスも集めている場合、その人の可用性は、シーリング搬出部をどれだけ確実に空にできるかに影響します。
これは購入の議論の中で切り分ける価値があります。ロボット、荷降ろし設備、ラック、およびあらゆる保管システムは、異なるサプライヤーから供給されたり、プロジェクトの異なる部分に属したりする可能性があります。各部分を誰が提供するのか、また搬送の取り決めが生産されるユニットに適しているかを誰が確認するのかを特定してください。
空のラックを使った短いデモンストレーションで移載を示すことができます。ただし、前日のガラスがまだ保持エリアの一部を占めているシフトを再現することはできません。その状況についても、レイアウトと生産スケジュールで確認してください。
ロボットの出力数値を比較する際は、工場の他の部分が対応できる生産速度を使用してください。追加のシーリング能力には、それに見合う荷降ろしと保持の能力が必要です。そうでなければ、ロボットは利用可能な時間の一部を、ガラスを置く場所を待つことに費やすことになります。
JINJIYEからの提案には、代表的な一日のサイズと数量、最大単体重量、利用可能なラック面積、および確立された取り扱いとリリースの要件を送ってください。前のシフトから残っているガラスも含めてください。そうすることで、空のフロアではなく、現実的な開始在庫に基づいた議論ができます。